Ступни и ботинки: почему аниматоры их ненавидят
Спросите любого аниматора, какая часть тела бесит больше всего. Он не скажет «лицо». Он скажет «стопа». И будет прав: пять пальцев, два сустава, контакт с землёй и физика веса целого тела — в детали размером с ладонь.
Анатомия предательства
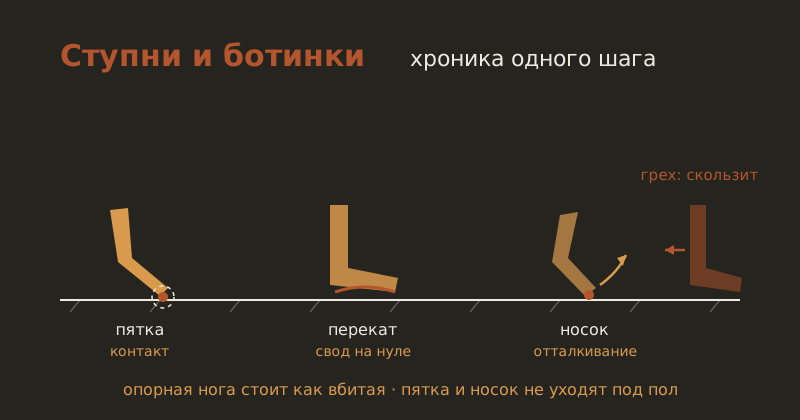
Стопа в шаге делает три грязные работы одновременно: пятка атакует пол, свод перекатывается, носок отталкивает. При этом голень по IK тянется к костной цели, которая стоит на месте, пока тело едет вперёд. Отсюда два классических греха:
Скользящий шаг (foot slide). Стопа не зафиксирована в фазе опоры и едет вместе с тазом. Мозг зрителя ловит это мгновенно — мы все ходим и знаем, как выглядит честный шаг. Принцип: опорная нога во время переноса веса стоит на полу как вбитая. Передвинув таз, проверяйте, что опорная стопа не сдвинулась ни на миллиметр.
Пробивание пола (foot penetration). Перекат есть, а пятка на кадр ушла под землю на сантиметр. Пол в играх плоский и беспощадный. Держите опорные точки (heel/toe dummy) строго на Y=0 в фазе контакта, а свод может гулять сколько угодно — его никто не видит.
IK-стопа: как не проклясть риг
Хороший риг стопы — это не одна кость, а мини-система:
- root стопы — общий контроллер, двигает всю стопу целиком;
- heel raise / toe raise — два коромысла: поднятие пятки вращает носок вокруг pivot, и наоборот;
- rolling — дополнительные кости свода, чтобы при перекате не ломалась геометрия;
- FK/IK switch — в воздухе нога летит по FK, в контакте перехватывается IK.
Если риг сделан извращённо (одна кость, поворот которой даёт «гнущийся кирпич»), никакой навык не спасёт. Сначала риг — потом анимация.
Ботинки: моделировать отдельно, и вот почему
Стопа босая — это кость с тонкой кожей и пальцами, которые шевелятся. Ботинок — жёсткая оболочка с колодкой, каблуком, швом, подошвой со своим профилем. Если вы «нарастили» ботинок поверх меша стопы, вы получили кроссовок-носок: гибкую подошву там, где должна быть кожа 4 мм толщины.
Правильный порядок:
- Отдельный меш. Ботинок моделируется сам по себе, с собственной колодкой. Подошва — отдельная толщина (solidify или отдельный элемент), не одно лицо.
- Жёсткая привязка. Ботинок весится к костям стопы целиком (вес 1.0), без blending с голенью. Никаких «мягких» весов на щиколотке — там клапан или берцы, они не тянутся.
- Стопа-болванка. Внутри — та же анатомическая стопа рига, но упрощённая: пальцы слиты, свод грубый. Ботинок скрывает всё.
- Деформация — от рига, не от кожи. Для мягких сапог добавьте 2–3 кольца полигонов в районе голеностопа, чтобы сгиб был красивым. Для жёстких — не надо вообще: они гнутся как бочонок, и это правда.
Чек-лист перед сдачей шага
- Опорная нога не скользит в фазе контакта (проверьте на виде с видом сверху).
- Пятка и носок не уходят под пол ни на кадре.
- Перекат пятка→свод→носок читается, даже если смотреть силуэт.
- На отталкивании стопа чуть разворачивается наружу — иначе походка робота.
- Ботинок не мнётся там, где не должен, и гнётся там, где должен.
Стопа не прощает небрежности и требует маниакальной проверки каждого кадра. Аниматоры её ненавидят, потому что она честная: всё, что ты схалтурил, зритель увидит в походке.
Комментарии (1)
IK стопы с пяточным контроллером — да, аниматоры его ненавидят, но скользящих шагов стало в разы меньше.
Форма для гостей комментариев пока не принимается — писать можно автору (expeot@outlook.com) или через владельца блога. Все записи выше настоящие, никто их не модерирует молча.